机械结构与电子反馈的协同优化
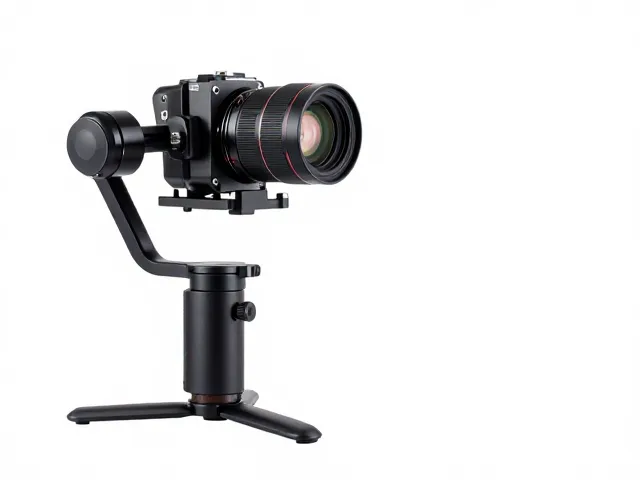
稳定器内部的齿轮咬合精度直接决定了画面传输的初始平稳度,标准板式设计通过高刚性铝合金或碳纤维材质构建基础骨架,确保在长焦镜头或重型相机负载下不发生形变。这种物理层面的稳固是后续电子补偿的基础,当电机扭矩输出时,板式结构的低阻尼特性能够减少能量损耗,使云台各轴对相机姿态变化的捕捉更为跟手。
减震模块在此体系中扮演着过滤高频震动的角色,传统稳定器在行走或车辆移动场景中,地面传来的细碎震动会直接传导至传感器,导致画面出现细微的高频抖动。引入专用减震单元后,这些非目标频率的震动被有效隔离,使得电机无需频繁微调来抵消无效抖动,从而降低了核心部件的负载压力,延长了设备在长时间作业下的续航能力与机械寿命。
低延迟算法对动态捕捉的实战意义
在快速运镜或突发拍摄场景中,信号从传感器采集到电机做出反向补偿的动作必须极短,通常要求整体系统延迟控制在毫秒级别。低延迟响应意味着当摄影师突然改变摇臂速度或进行甩镜头动作时,控制系统能即时计算出差值并驱动电机同步跟随,这种“跟手感”消除了画面滞后带来的眩晕感,使运镜更加流畅自然。
数据层面,高性能无刷电机配合先进的PID控制算法,能够将响应时间压缩至行业领先水平,使得主体在画面中的相对位置保持稳定。即使相机主体发生剧烈位移,背景与前景的透视关系也不会出现因响应迟滞而产生的拉扯感,这对于新闻现场抓拍、纪录片跟拍等需要极高机动性的场景,是保障成片可用率的关键技术指标。
复杂场景下的稳定性表现验证
在手持跟随拍摄中,摄影师需要应对不规则的地形和自身的步伐起伏,标准板式稳定器结合减震模块能有效过滤低频晃动。例如在石板路或木地板上行走时,减震结构吸收了足部落地时的冲击力,使得画面底部不会出现明显的上下起伏,主体人物始终保持在中景或特写的构图中心,提升了视觉上的连贯性与专业感。
视频创作中常见的快速推拉或旋转镜头,往往会对电子防抖构成巨大压力。在此类高动态操作中,低延迟特性确保了镜头焦点与构图意图的精确执行。当摄影师快速推近主体时,画面不会因为处理延迟而产生短暂的模糊或错位,而是平滑过渡至新的构图,这种稳定性表现使得单兵作战的视频创作者能够独立应对高难度的镜头语言需求,无需依赖额外的辅助人员或复杂的外置设备。