全景模式与电机校准的核心逻辑
全景模式并非简单的画面拼接,而是依赖云台电机在水平与垂直轴向上进行高精度的归零与角度补偿。当稳定器处于开机状态,系统会自动执行一次完整的自检流程,此时电机需要克服内部齿轮的摩擦力矩,将云台中心点精确对齐至物理零点。若校准过程中画面出现偏移或抖动,通常源于电机编码器数据与实际机械结构存在细微偏差,这种偏差在长焦端或广角端表现尤为明显。
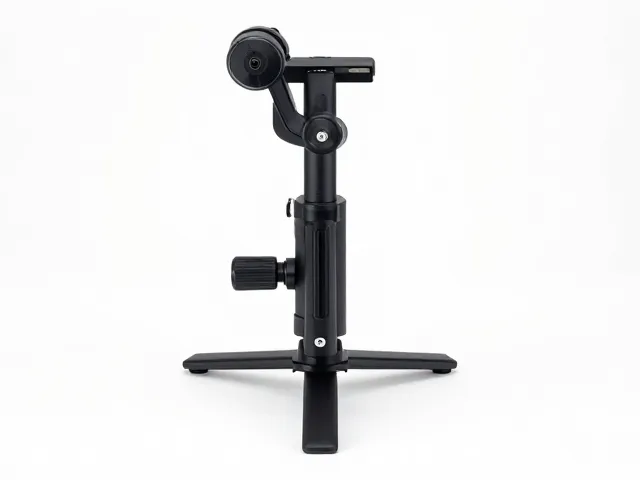
校准过程的本质是建立软件算法与硬件物理位置的一致性映射。用户需确保稳定器处于水平静止状态,且无外部风力干扰。在按下校准键后,电机会缓慢旋转至特定角度并停留,此时需观察取景器或屏幕中的水平仪线条是否完全居中。若线条偏离中心,说明当前零点数据不准确,需通过微调参数或重新执行归零程序来消除误差。这一过程直接决定了后续防抖算法的起始基准,基准错误会导致所有防抖逻辑失效。
标准板式安装与重心平衡调试
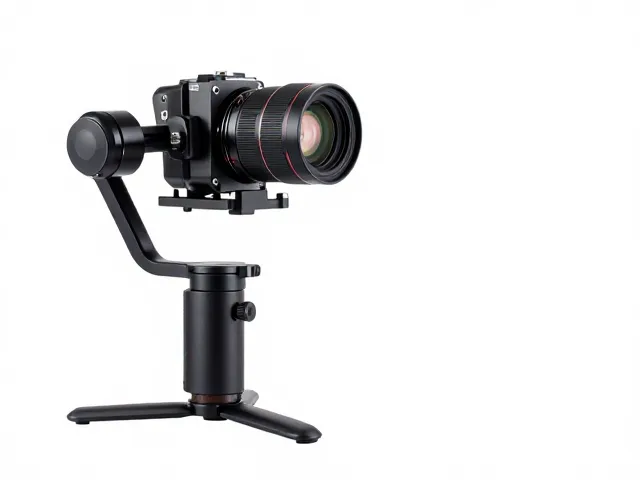
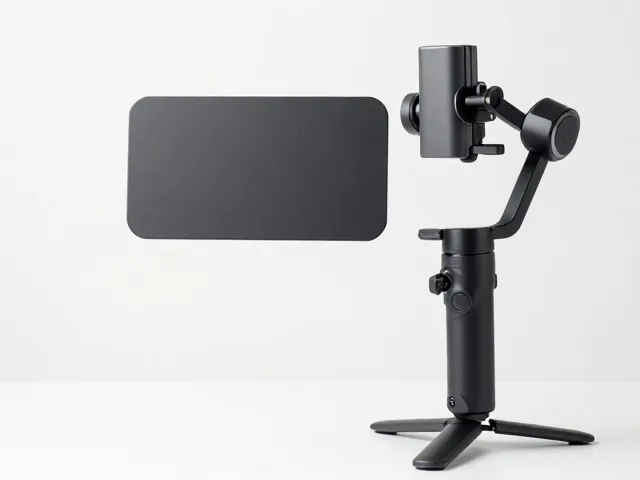
标准板式稳定器的调试核心在于重心平衡,这是所有后续校准步骤生效的前提。安装相机或手机时,需松开标准板上的固定旋钮,调整设备在横臂上的前后位置,使设备在水平状态下保持自然平衡,既不向前倾也不向后仰。此时,云台电机无需输出额外扭矩即可维持姿态,这是判断平衡是否到位的最直观物理指标。若平衡不佳,电机将持续补偿重力,导致耗电激增且校准数据失真。
在完成物理平衡后,需进行动态负载测试。轻轻拨动云台,观察其回正速度和稳定性。理想的状态是云台能迅速回正且无明显的过冲或震荡。若发现回正缓慢或伴随高频抖动,可能是标准板与云台连接处的锁紧力度不足,导致微动存在间隙。此时需重新锁紧螺丝,并再次确认水平平衡。对于不同重量的设备,每次更换主体都必须重新执行平衡调整,因为重心变化会直接改变电机的负载特性,进而影响校准参数的有效性。
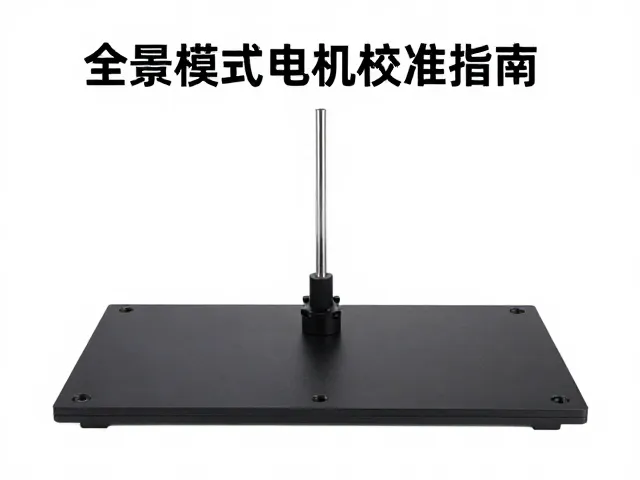
常见调试误区与避坑指南
许多用户在调试时容易忽略环境因素,特别是在强风或高温环境下进行校准。强风会对云台产生持续的外力干扰,导致电机编码器记录错误的零点数据;高温则可能影响电机内部线圈电阻,造成响应延迟。因此,校准应在室内无风、温度适宜的环境中进行。此外,避免在稳定器刚通电瞬间立即进行精细校准,电机需要短暂的热稳定过程,通常在开机3-5分钟后,内部元件达到工作温度,此时的校准数据最为稳定。
另一个常见误区是过度依赖自动校准功能。虽然现代稳定器具备一键校准机制,但在复杂拍摄场景或设备经过剧烈撞击后,自动校准可能无法识别机械结构的隐性损伤。例如,云台齿轮间若有细微异物或磨损,自动校准可能强行锁定错误数据,导致后续使用中出现画面撕裂或断连。遇类情况,需手动检查云台活动范围,清理异物,并分段执行水平与垂直轴的独立校准,以隔离故障源。
校准数据的验证与长期维护
校准完成后,需通过实际拍摄验证数据的有效性。将稳定器置于静止状态,观察画面是否有缓慢漂移;随后进行快速甩镜或跟随拍摄,检查画面边缘是否有明显的拉伸或模糊。若发现漂移,需检查水平轴与垂直轴的校准值是否对称;若出现拉伸,则可能涉及电机响应曲线与画面帧率不匹配,需调整电子增稳强度。验证过程应覆盖静态与动态两种场景,确保校准数据在不同运动状态下均表现一致。
长期维护方面,建议定期执行一次完整的校准流程,特别是在设备经历长途运输或频繁装卸后。机械结构的微小形变或螺丝松动会逐渐累积误差,影响长期使用的稳定性。同时,保持标准板及云台连接部位的清洁,避免灰尘或油污进入齿轮间隙。若发现校准后问题依旧,需排查电池电压是否稳定,低电压会导致电机扭矩不足,无法完成精确的归位动作,从而产生虚假的校准失败现象。