小型无人机锁定模式的操作逻辑与核心原理
小型无人机的锁定模式(Lock Mode)通常指飞行控制系统维持当前航向或相对位置,限制机头朝向跟随机身转向的飞行状态。在此模式下,遥控器左右摇杆控制前后左右平移,而俯仰(上下)与偏航(左右转头)的控制逻辑与标准模式存在显著差异。用户向后推杆,无人机向后退,机头始终指向初始起飞时的方向,这种特性使得画面构图更加跟手,避免了因频繁转头导致的镜头晃动和构图丢失。对于航拍初学者而言,理解这一空间映射关系是掌握稳定画面的第一步,它消除了机头朝向与飞行方向不一致时产生的心理惯性干扰。
该模式的核心优势在于简化了复杂环境下的操控压力。在城市峡谷或树林穿梭时,锁定模式能确保无人机严格遵循飞行轨迹,减少因误触偏航摇杆导致镜头偏离主体或撞向障碍物的风险。此时,云台电机主要负责抵消机身平移带来的惯性震动,而非进行大幅度的角度补偿。这种分工机制使得画面在快速移动中仍能保持极高的平滑度。通过预先设定好飞行路径,操作员可以像使用轨道摄像机一样进行推拉摇移,从而获得电影感十足的运镜效果,这是自由模式难以直接提供的稳定性基础。
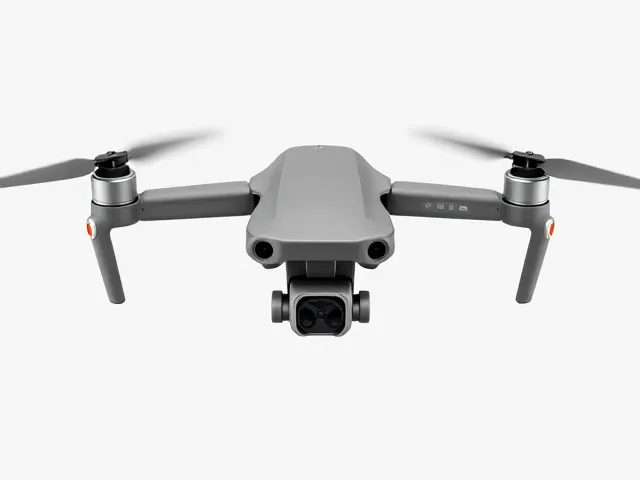
标准板式稳定器对画面稳定性的物理增强机制
标准板式稳定器,即三轴机械云台,通过俯仰、横滚和偏航三个维度的无刷电机协同工作,实时抵消无人机飞行过程中产生的高频震动和低频晃动。当无人机螺旋桨产生震动或遭遇气流扰动时,陀螺仪传感器以每秒数千次的频率检测姿态变化,并驱动电机反向运动进行补偿。这种物理层面的隔离使得相机传感器像悬浮在空中一样,完全不受机身颠簸的影响。板式结构的刚性连接进一步提升了整体结构的抗扭性,相比简易的双轴云台,它在高速飞行或大风环境下能提供更细腻的画面表现,确保细节清晰锐利。
除了基础的减震,标准板式稳定器还引入了平滑度算法与跟焦功能,进一步提升了画面的稳定性表现。平滑度功能通过软件算法对云台电机的响应速度进行滤波处理,消除急停急启带来的画面跳跃感,使运镜如丝般顺滑。对于需要长时间定点拍摄的场景,稳定器的锁紧机制可以完全固定相机角度,彻底杜绝因电机持续微调产生的微小抖动。这种机械与电子结合的稳定方案,是小型无人机能够胜任专业视频拍摄的硬件基石,它让原本粗糙的飞行数据转化为视觉上连续、连贯且富有节奏感的影像语言。
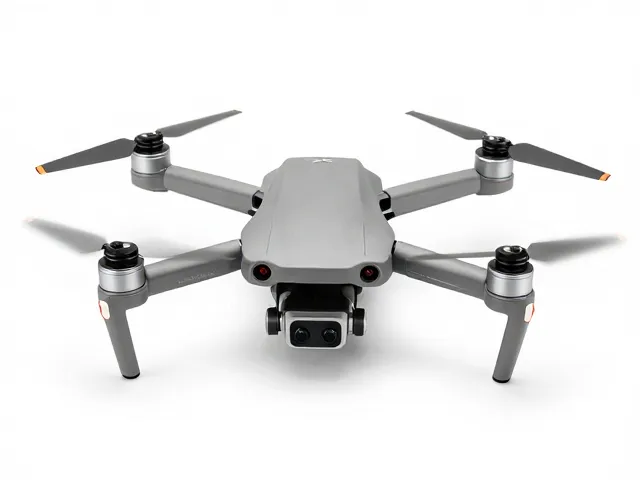
锁定模式与稳定器协同工作的场景化应用
在城市夜景航拍中,锁定模式配合标准板式稳定器能发挥出色效果。操作员保持机头朝向不变,缓慢向前推进,此时稳定器精准抵消螺旋桨震动,画面中的灯光轨迹呈现为平滑的光带而非闪烁的光点。由于机头不转动,背景中的建筑物以线性方式后退,形成强烈的纵深感。这种运镜方式避免了因机头频繁调整导致的背景杂乱切换,使得主体突出,视觉焦点集中。对于拍摄城市地标或大型建筑群,锁定模式下的平移运镜能更完整地展现建筑的线条美,而稳定器的防抖功能确保了长曝光或低快门速度下的画面纯净度。
在森林或狭窄街道等复杂环境中,锁定模式的安全性与稳定器的稳定性形成互补。当无人机需要在树木间穿行时,锁定模式限制了偏航角度的随意变化,防止机头突然转向导致画面失衡或碰撞风险。与此同时,标准板式稳定器处理因躲避树枝产生的突然加减速震动,确保画面不会因机身的剧烈晃动而失稳。这种组合使得操作员可以专注于路径规划,而非时刻担忧镜头朝向。对于拍摄人物行走或车辆行驶等动态主体,锁定模式下的跟随拍摄能保持主体在画面中心的相对静止,背景的流动与主体的运动形成动静对比,增强了画面的叙事张力。
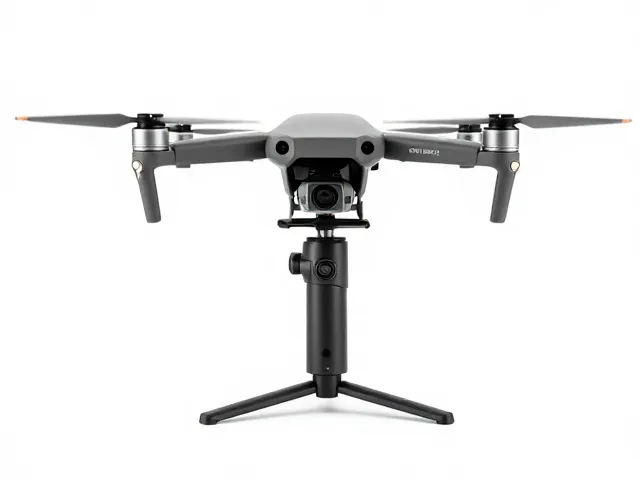
提升画面稳定性的实操技巧与参数调整
为了最大化锁定模式与稳定器的效能,操作员需掌握摇杆死区设置与云台增益的调整。过高的云台增益会导致电机对微小震动过度反应,产生高频抖动,因此建议将增益设置在中等偏低水平,以获得更跟手的控制感。摇杆死区参数的设定会影响操控灵敏度,较小的死区能让微小动作产生精准响应,适合精细构图;较大的死区则能过滤无意间的抖动,适合快速移动。在实际操作中,建议先通过悬停测试观察画面稳定状态,再根据飞行速度微调参数,确保在不同飞行状态下画面均无明显拖影或顿挫。
飞行前的云台校准与平衡检查是确保画面稳定的必要步骤。不正确的平衡会导致电机负载过大,引发过热或抖动,影响画面质量。操作员应确保相机重心完全落在云台转轴中心,并在每次飞行前执行自动校准程序,消除累积误差。在飞行过程中,避免猛推摇杆或急停,平滑的加减速能减少惯性对稳定器的冲击,发挥其最佳性能。此外,合理设置电子增稳(EIS)参数,在机械防抖基础上提供额外的裁切稳定,可进一步提升极端环境下的画面可用性,但需注意过度裁切可能损失画质,应在清晰度与稳定性之间寻找平衡点。