无刷电机驱动核心逻辑与稳定性机制
无刷直流电机(BLDC)在防抖设备中的应用,依赖于电子换向而非机械碳刷接触,这种物理结构的差异直接决定了设备在长时间运行下的寿命与噪音控制。驱动电路通过霍尔传感器或反电动势检测技术,实时感知转子位置,进而精确控制三相电流的切换时序。这种闭环控制使得电机能够在不同负载和速度下保持极高的响应速度,为视频拍摄中的平滑运镜提供了基础物理条件。
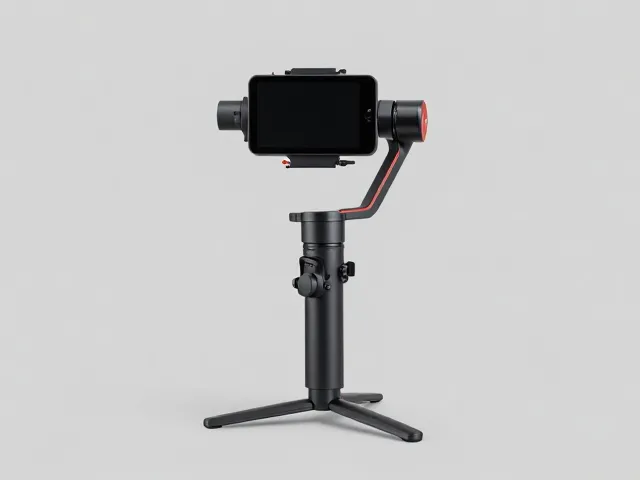
稳定器的稳定性并非单纯依靠电机的功率密度,更取决于控制算法对电流纹波的抑制能力。高性能驱动板通常采用FOC(磁场定向控制)算法,能够生成接近正弦波的电流波形,从而消除传统方波驱动带来的转矩脉动。在实际拍摄中,这种低脉动特性表现为画面极少出现高频微抖,尤其是在低速平移或悬停状态下,镜头能够像悬浮在空中一般稳定,这是无刷电机驱动稳定器区别于传统有刷方案的核心技术壁垒。
视频拍摄中的动态平衡与负载管理
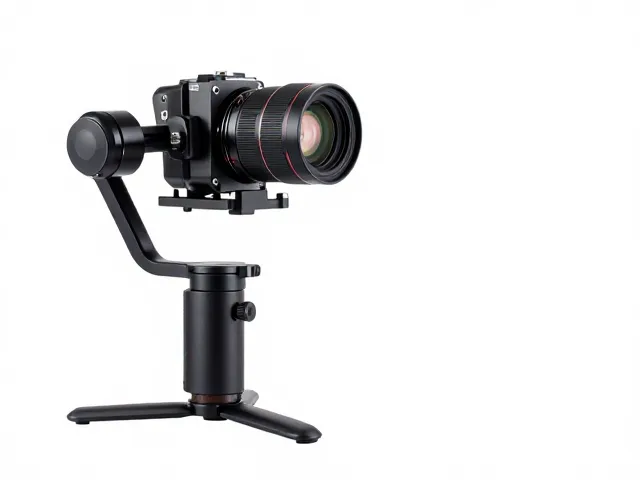
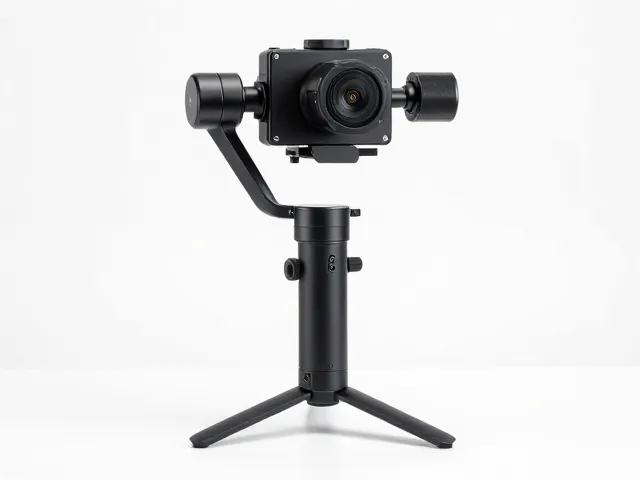
任何防抖设备在投入使用前,必须进行严密的物理平衡调节,这是保证无刷电机驱动效率的前提。电池、手机或相机在云台上的分布必须严格遵循重心原则,即所有负载的重心需精准落在云台轴心的垂直线上。若平衡不当,无刷电机需要额外输出巨大扭矩来抵消重力矩,这不仅会导致电流激增、电机过热,还会触发保护机制导致停机,甚至因长期过载损坏驱动芯片。
负载管理还需考虑不同拍摄场景下的惯性变化。当摄影师快速移动或改变拍摄角度时,负载的惯性力会瞬间作用于云台轴心。无刷电机驱动系统通过高刷新率的PID(比例-积分-微分)控制器,实时计算偏差并调整电机转速以抵消惯性。此时,若未进行精确的平衡调试,控制系统会产生过冲或震荡,导致画面出现明显的“果冻效应”或拉扯感,严重影响成片质量。
标准板式防抖的操作规范与场景适配
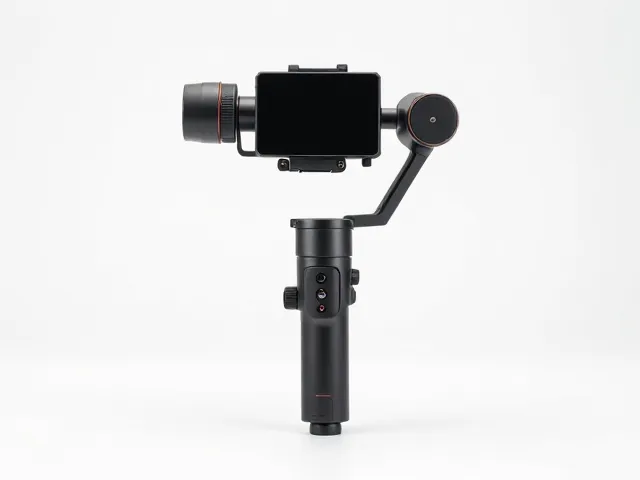
标准板式防抖操作强调手部动作与机械结构的协同,摄影师在手持拍摄时应保持手臂自然放松,以肩膀为轴心进行大范围移动,而非单纯依靠手腕发力。无刷电机驱动的稳定器通常具备三轴联动能力,分别对应俯仰(Tilt)、横滚(Roll)和航向(Yaw)。在低角度拍摄时,需特别注意俯仰轴的重心微调,因为镜头模组前伸会显著改变力臂长度,导致俯仰电机负载过重。
针对不同题材的拍摄,防抖模式需进行针对性设置。例如,在拍摄运动物体时,可启用跟随模式,使云台像人眼一样平滑跟踪主体,无刷电机的快速响应特性能确保主体始终处于画面中心且无迟滞。而在拍摄静物或微距场景时,则应切换至锁定模式,完全固定镜头角度,利用无刷电机的高保持力矩特性,消除因风力或轻微触碰引起的晃动,确保画面绝对的静止与清晰。
设备维护与长期使用的稳定性保障
无刷电机驱动稳定器的核心部件容易受到环境因素的影响,因此定期的清洁与检查至关重要。灰尘、毛发或湿气可能进入云台关节处,增加机械摩擦,进而迫使无刷电机输出更大电流以维持预设速度,长期如此会降低驱动效率并缩短使用寿命。建议使用软布定期擦拭机身,并检查电池触点是否氧化,确保供电电压稳定,因为电压波动直接影响无刷电机驱动电路的稳定性。
电池管理是维持无刷电机驱动系统稳定运行的另一关键环节。锂电池在低温环境下放电能力会显著下降,导致瞬间电流输出不足,可能引发电机丢步或重启。因此,在户外低温拍摄时,应使用保温套保护电池,或准备备用电池。此外,避免将设备长期处于满电或空电状态存放,保持电量在40%-60%区间有助于延长电池寿命,进而确保无刷电机驱动系统在需要时能获得稳定、持久的电力支持。