机械防抖与电子防抖的协同机制
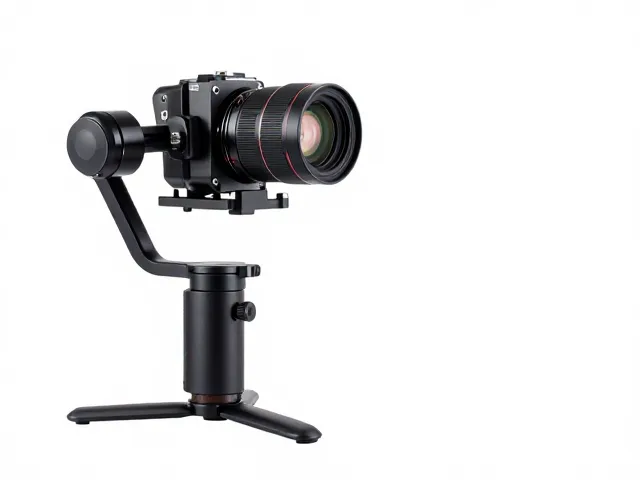
微单相机在拍摄视频时,机身内部的CMOS传感器移动或镜头组对焦产生的细微震动会直接反映在画面上,形成影响观感的抖动。稳定器通过内置的三轴无刷电机系统,分别对应横滚、俯仰和偏航三个轴向,实时捕捉相机姿态的变化。当传感器检测到微小的位移信号后,控制芯片会以极高的频率驱动电机进行反向补偿,从而抵消大部分由手持带来的低频抖动。这种物理层面的纠偏是稳定器工作的核心基础,它并非完全消除震动,而是将原本不可控的随机抖动转化为平滑的运动轨迹。
除了电机主动补偿,现代稳定器通常结合陀螺仪与加速度计构成的惯性测量单元(IMU)进行高频数据采集。这些数据通过算法处理后,转化为电机转动的指令,整个过程通常在毫秒级别完成。机身自带的光学防抖(OIS)或机身防抖(IBS)主要处理高频震动,而稳定器更擅长处理低频的大幅度晃动。两者结合时,稳定器负责大范围的姿态稳定,机身防抖负责消除电机残留的高频余震,这种分层处理的逻辑使得最终输出的画面具有极高的纯净度。
重心平衡与电机负载管理
稳定器的有效运作高度依赖于相机在云台上的静态平衡。如果相机重心偏离平衡点,电机需要持续输出额外扭矩来维持水平,这不仅会增加电池消耗,还会导致电机过热从而引发震动抑制能力的下降。实际操作中,需要调整相机在快装板上的前后、左右位置以及横滚轴的角度,使相机在任意角度下都能保持静止。只有当机械结构达到完美的静态平衡,电子系统的动态补偿才能专注于消除动态震动,而非被动地维持静态姿态。
电机的负载能力决定了稳定器能抑制震动的上限。不同型号的稳定器其最大承重范围不同,例如某些主流型号可承载2.5公斤至4.5公斤的负载。当负载接近或超过额定值时,电机在快速移动或对抗强风时会出现响应延迟或抖动,导致画面出现果冻效应或边缘模糊。因此,选择与相机重量匹配的稳定器至关重要。过小的负载会让电机长期处于高负荷运转状态,无法提供稳定的抑制效果;而过大的负载余量则可能导致系统灵敏度下降,无法对细微震动做出快速反应。
动态滤波算法与场景适配
稳定器的核心软件部分包含严密的滤波算法,用于区分用户意图动作与无意震动。通过设定不同的灵敏度参数,稳定器可以过滤掉高频的抖动信号,保留平滑的低频运镜。在拍摄运动物体或快速摇摄时,算法需要降低滤波强度以保证跟焦的跟手性;而在拍摄固定镜头或缓慢推拉时,算法则加强滤波以消除手抖。这种动态调整机制使得稳定器能应对从静态录制到动态跟拍等多种场景,确保画面在不同运动状态下的一致性。
部分高端稳定器还引入了跟随模式与锁定模式的切换逻辑,以进一步优化震动抑制效果。在锁定模式下,相机完全跟随稳定器云台的运动,完全切断相机自身的旋转自由度,这种模式能最大程度地消除因手持不稳产生的横滚轴抖动,适合需要绝对平稳画面的场景。而在跟随模式下,相机会保留部分自由度以模拟人眼视角。通过合理选择模式,用户可以在保留运镜意图的同时,利用算法剔除不必要的震动干扰,从而在复杂拍摄环境中获得稳定的视觉体验。